SSP · Avete già un disegno?
Ricambi robot di precisione
Componenti su disegno per sistemi robotici: valutate materiale, accoppiamenti, finiture e controlli con SSP prima della produzione.
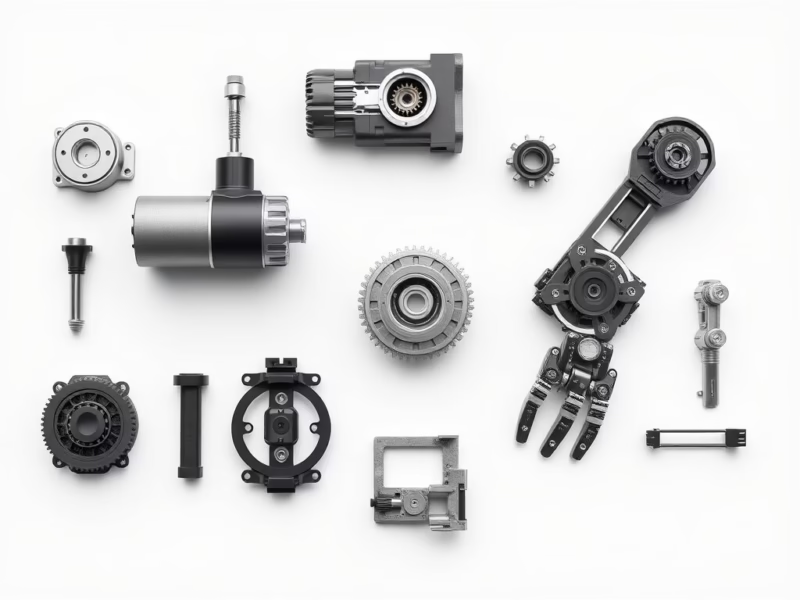
Elementi di presa e movimentazione per l'assieme.
Interfacce di rotaie e pattini per moto di precisione.
Viti, chiocciole e supporti per sistemi di movimento.
Prodotti correlati Prodotti
Inviate disegno, materiale, accoppiamenti e condizioni d'esercizio per valutare la fornitura dei ricambi automazione industriale.
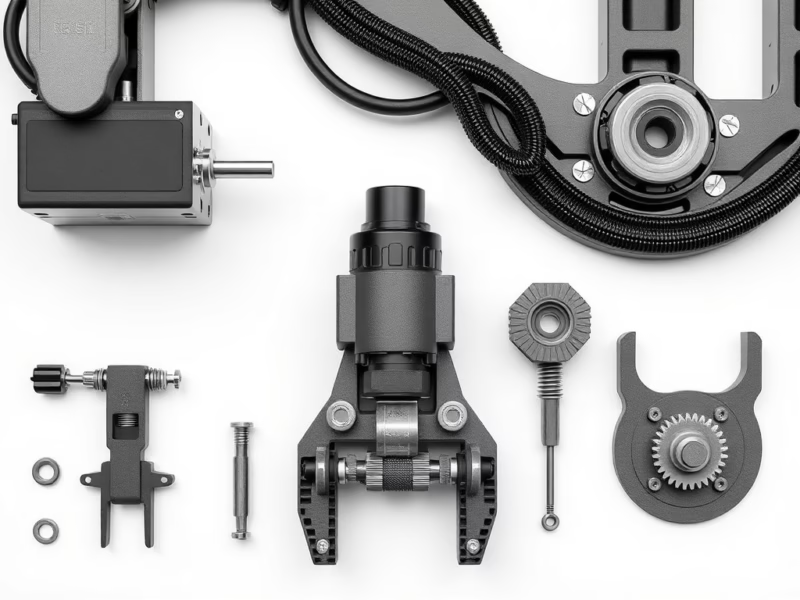
Componenti pinze robotiche
Elementi di presa e movimentazione per l'assieme.
Richiedete un preventivo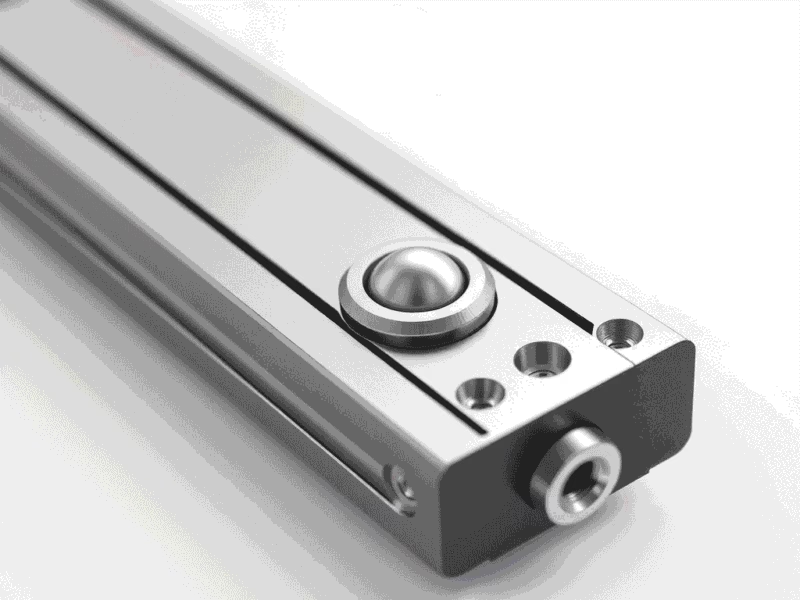
Componenti guide lineari
Interfacce di rotaie e pattini per moto di precisione.
Richiedete un preventivo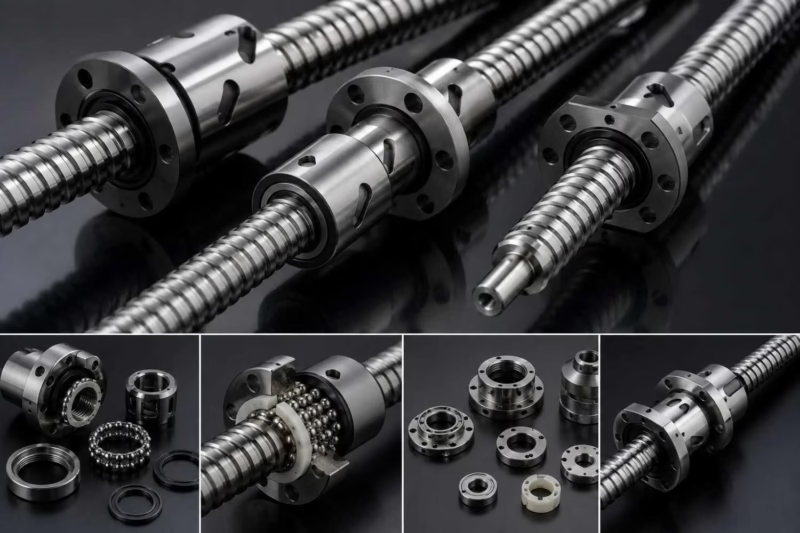
Componenti viti a sfere
Viti, chiocciole e supporti per sistemi di movimento.
Richiedete un preventivo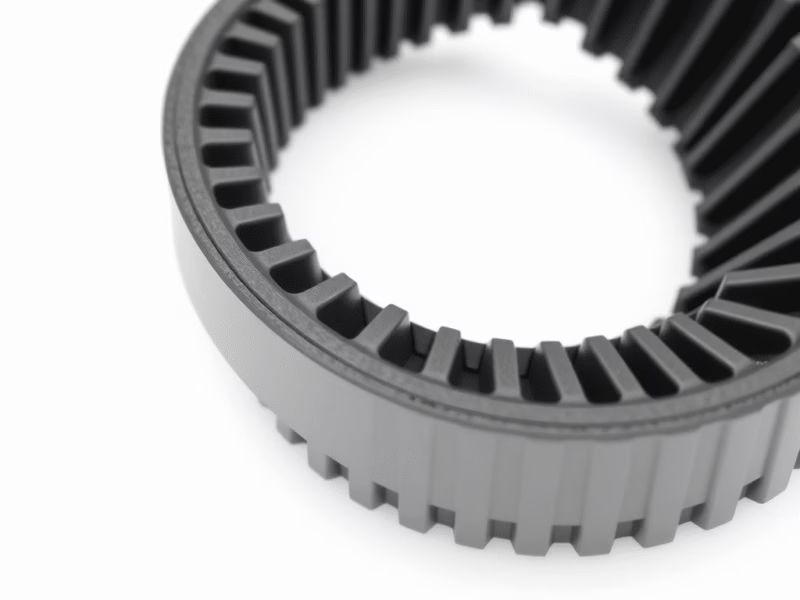
Corone dentate di precisione
Profili di trasmissione e accoppiamenti secondo specifica.
Richiedete un preventivo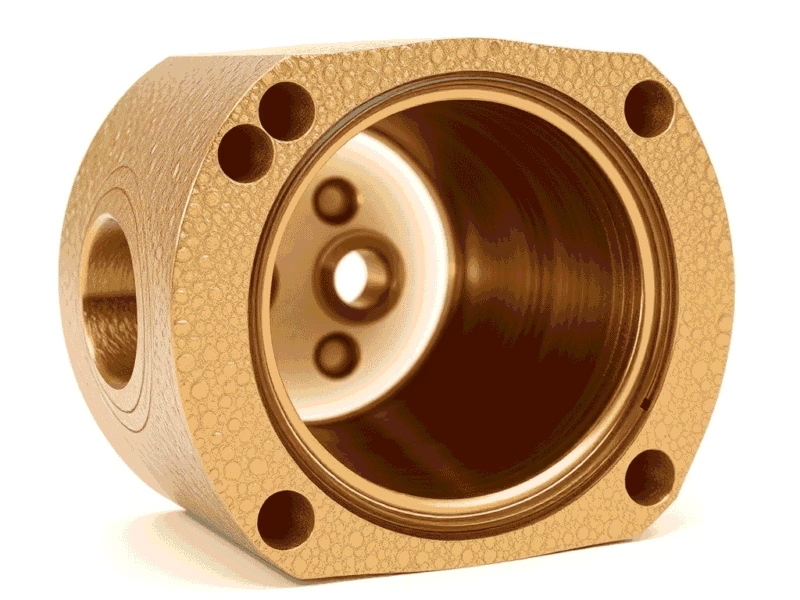
Boccole in bronzo
Interfacce antiusura con accoppiamenti e lubrificazione dedicati.
Richiedete un preventivo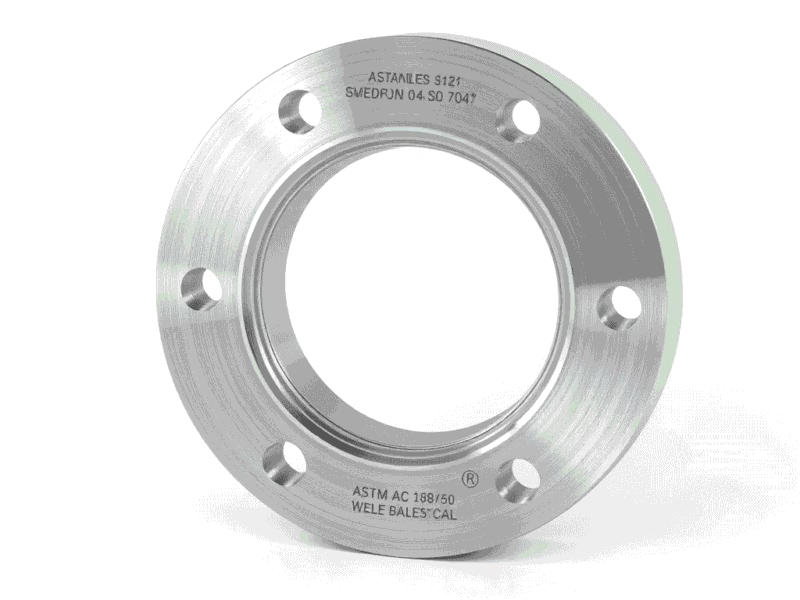
Flange di precisione
Piani di montaggio e forature per assemblaggio ripetibile.
Richiedete un preventivo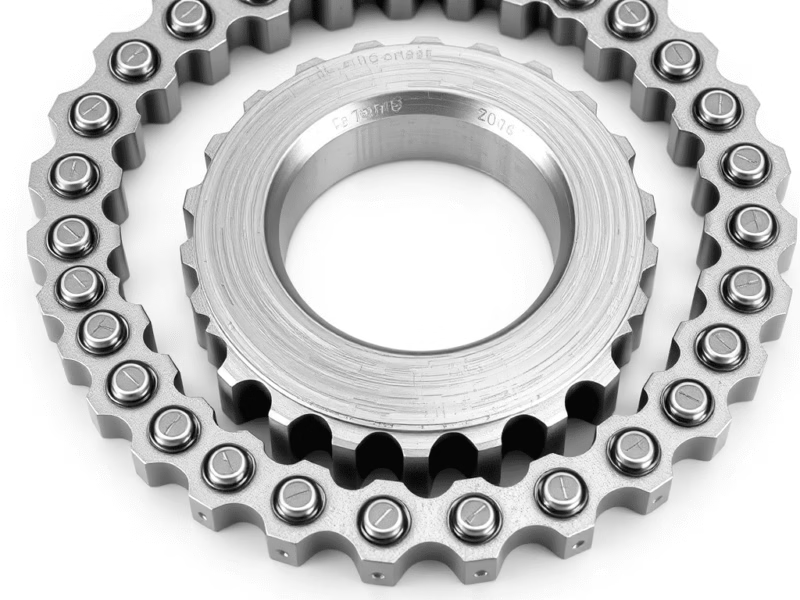
Pignoni di trasmissione
Componenti per trasmissioni di automazione industriale.
Richiedete un preventivoComponenti di azionamento robotico
Particolari lavorati per servo e riduttori.
Richiedete un preventivo
Sul vostro disegno
La vostra specifica, valutata prima della produzione.
Disegno · materiale · quantità
Oltre il catalogo
Il vostro pezzo,realizzato sul vostro disegno
Serve un dettaglio per pinza, un albero, una boccola o un’interfaccia su misura? Inviate il disegno e i dati delle parti accoppiate. Inviate a SSP un modello STEP o un disegno quotato con materiale, quantità e controlli richiesti. Il nostro team può valutare geometria, ciclo di produzione e ambito del preventivo per il progetto.
- Valutazione del disegno o campione prima di definire il ciclo produttivo.
- Materiale, trattamento e finitura secondo la specifica approvata.
- Quote critiche e rapporti di controllo definiti con l’ordine.
- Esigenze di prototipo, prova e produzione ripetuta valutate per il progetto.
- Accordo di riservatezza su richiesta.
Ricambi robot: Componenti soggetti a usura.
Requisiti definiti.
I ricambi robot mantengono e ripristinano i sistemi automatizzati. Disegni e specifiche OEM approvati definiscono il componente e la verifica della compatibilità nell'impianto.
Valutate tempestivamente le interfacce usurate per pianificare sostituzione, controlli e disponibilità del robot.
Interfacce dei sistemi servo
Motore, riduttore e cuscinetti influenzano coppia e posizione: confermate compatibilità e requisiti dell'interfaccia del robot.
Componenti delle pinze
Per i ricambi robot, per pinze e cambi utensile definite carico, forza, ciclo e prova di accettazione; la durata va dimostrata nell'applicazione.
Componenti di movimento
Per i ricambi robot, guide e viti a sfere supportano il moto ripetibile; valutate tolleranze del singolo pezzo insieme a montaggio e taratura del sistema.
Ricambi robotici progettati intorno alle interfacce
Un ricambio deve funzionare con il gruppo circostante, oltre a riprodurne la forma esterna.
Riferimenti e posizionamento
Definire superfici di montaggio, diametri di centraggio, posizioni delle spine e riferimenti di misura.
Percorso dei carichi e movimento
Identificare carichi di contatto, corsa operativa, spazio per i cavi e accesso al montaggio.
Usura e sovrametallo di finitura
Indicare contatti striscianti e accoppiamenti. Considerare trattamenti termici e rivestimenti sulle quote funzionali.
Componenti robotici: collegare il pezzo alla funzione
Definire l’interfaccia funzionale prima di materiale, finitura e controlli.
Componenti per pinze
Contatto e posizionamentoProfilo ganascia, materiale di contatto, appoggi e corsa.
Alberi e boccole
Guida e moto relativoSedi cuscinetto, accoppiamento scorrevole, lubrificazione e superfici d’usura.
Flange e supporti
Posizionamento e trasmissione dei carichiDiametro di centraggio, forature, oscillazione frontale e riferimenti di montaggio.
Dal disegno alla compatibilità nel robot
Un piano di produzione e validazione collega il ricambio al sistema di destinazione.
Disegno e accoppiamenti
Modello robot, codice, revisione e interfacce, con usura, carichi e posizione prima della scelta del processo.
Materiale e lavorazione
Definite grado, trattamento e processo per alberi, involucri, supporti e pinze, con tolleranze dedicate.
Finitura e controlli
Quote critiche e rivestimenti verificati sul disegno approvato; prove dinamiche e certificati solo se inclusi nell'ambito concordato.
Montaggio e rilascio
Verificate accoppiamento e funzione nell'assieme, con documenti, lubrificazione, imballo e criteri di rilascio definiti.
Componenti robotici Specifiche
Per i ricambi robot, definite quote, carichi, ciclo e ambiente per ogni componente. Gli intervalli sono riferimenti di discussione: idoneità e accettazione richiedono verifica di materiale, pezzo e sistema assemblato.
Riferimenti di tolleranza dimensionale
Per i ricambi robot, i valori metallici e plastici orientano la pianificazione, non definiscono una tolleranza universale. Concordate norma e limiti individuali per sedi cuscinetto, riferimenti e accoppiamenti critici.
| Dimensione nominale | Riferimento metalli | Riferimento plastiche |
|---|---|---|
| Da 0,5 a 3 mm | ±0.05 mm | ±0.1 mm |
| Oltre 3 fino a 6 mm | ±0.05 mm | ±0.1 mm |
| Oltre 6 fino a 30 mm | ±0.1 mm | ±0.2 mm |
| Oltre 30 fino a 120 mm | ±0.15 mm | ±0.3 mm |
| Oltre 120 fino a 400 mm | ±0.2 mm | ±0.5 mm |
| Oltre 400 fino a 1000 mm | ±0.4 mm | ±0.8 mm |
| Oltre 1000 fino a 2000 mm | ±0.5 mm | ±1.2 mm |
Specifiche prestazionali dei ricambi robot
Per i ricambi robot, proprietà del materiale, ripetibilità del robot e durata del pezzo sono livelli diversi. Concordate valori, prove e rapporti: gli standard elencati non certificano ogni componente né garantiscono il robot completo.
| Categoria | Parametro | Grado standard | Grado di precisione / alte prestazioni | Metodo di validazione |
|---|---|---|---|---|
| Proprietà meccaniche | Resistenza a trazione | 500-700 MPa | 700–900 MPa, leghe aerospaziali da verificare | ASTM E8/E8M |
| Vita a fatica, cicli | 1×10⁶ al 50% del carico, da validare | 5×10⁶ al 75% del carico, da validare | ISO 12106 | |
| Durezza Rockwell C | 32-38 HRC | 40–45 HRC, strato indurito secondo specifica | ASTM E18 | |
| Precisione del movimento | Ripetibilità di posizione | ±0.05 mm | ±0,01 mm con taratura laser, da validare sul sistema | ISO 9283 |
| Gioco | ≤0.1° | ≤0,03° con precarico, da verificare | DIN 69051 | |
| Durata | Durata in ore | 20,000 | 50.000 con lubrificazione, da validare | ISO 3408 |
| Tasso d'usura, μm/1.000 km | 15-20 | <5 con DLC, da validare | ASTM G99 | |
| Prestazioni termiche | Temperatura operativa | -20°C to +120°C | -40°C to +150°C | IEC 60068-2 |
| Coefficiente di dilatazione termica | 11.5 μm/m°C | 8,2 μm/m°C, valore da verificare sulla lega | ASTM E228 | |
| Requisiti elettrici | Resistenza d'isolamento | 10⁹ Ω | 10¹² Ω con isolamento ceramico, da validare | IEC 60664 |
| Immunità elettromagnetica | 10 V/m | 30 V/m con schermatura, da validare | IEC 61000-4-3 | |
| Certificati dei materiali | Requisiti RoHS / REACH | Sì, previa verifica | Dichiarazioni e minerali da verificare secondo ordine | Analisi ICP-MS ove richiesta |
| Classe camera bianca | ISO classe 8, ove richiesta e qualificata | ISO classe 5, da verificare per l'impiego | ISO 14644-1 |
Materiali e controlli
| Categoria | Parametro | Grado industriale standard | Grado prestazionale di precisione | Metodo di validazione | Riferimento tecnico |
|---|---|---|---|---|---|
| Proprietà dei materiali | Resistenza a trazione | 500-700 MPa | 700–900 MPa, acciaio maraging secondo grado | ASTM E8/E8M | ISO 683-11 |
| Limite di snervamento | 450-650 MPa | 650-850 MPa | ASTM E8/E8M | DIN 50125 | |
| Resilienza | 40 J Charpy, condizioni da definire | 60 J Charpy a −40 °C, da validare | ASTM E23 | EN 10045-1 | |
| Durezza | 32-38 HRC | 40–45 HRC, strato indurito secondo specifica | ASTM E18 | ISO 6508 |
Per i ricambi robot, per fatica, usura, vita, elettrico e pulizia definite provino o assieme, ambiente, metodo e accettazione. Certificati dei materiali e validazione del sistema finale dimostrano requisiti diversi.
Finiture superficiali.
Prestazioni funzionali.
Anodizzazione, lucidatura, sabbiatura, rivestimenti e trattamenti secondo materiale, accoppiamenti, usura e sovrametalli dimensionali.
Stato di lavorazione
Finitura di lavorazione con segni utensile: definite rugosità e superfici funzionali da trattare ulteriormente.
Anodizzazione
Anodizzazione dell'alluminio per protezione e durezza; specificate spessore, colore e zone da mascherare.
Lucidatura
Lucidatura per ridurre rugosità e migliorare l'aspetto; protezione anticorrosione da definire separatamente.
Satinatura
Satinatura con linee parallele: indicate direzione e campione estetico approvato.
Sabbiatura
Sabbiatura per pulizia o texture, con abrasivo, finitura e superfici da proteggere definiti.
Elettrolucidatura
Per i ricambi robot, asportazione elettrochimica su metalli idonei per levigare e favorire la resistenza alla corrosione; verificate materiale e variazione dimensionale.
Progettato per la vostra Applicazione
- produzione automotiveRipetibilità, carico e usura vanno definiti per la cella produttiva e il ciclo reale.
- Assemblaggio elettronicoDefinite pulizia, materiali di contatto, particelle e condizioni di montaggio.
- Movimentazione di carichi elevatiMateriale, percorso del carico e ambiente determinano resistenza e usura: esaminate l'intero ciclo.
Garanzia qualità
- Verifica dimensionale sul disegno OEM approvato
- Prove dinamiche nelle condizioni concordate
- Certificati materiali per requisiti critici
Definite controlli, limiti e documenti applicabili all'ordine, inviando anche i dati dei componenti abbinati.
Forniture robotiche per diverse fasi di progetto
Adattare la lavorazione allo stato del disegno e alle esigenze produttive.
Componenti su disegno
Partire da geometria approvata, materiale definito e interfacce funzionali indicate.
Valutazione del ricambio
Fornire il pezzo originale e gli accoppiamenti se il disegno è incompleto.
Produzione ripetuta
Controllare revisioni, identificazione e verifiche concordate nei lotti successivi.
Un piano di approvazione per componenti robotici
Distinguere controllo del componente e validazione del robot o della cella completa.
Esaminare il disegno del componenteSicurezza, calibrazione e prestazioni del robot richiedono la validazione dell’integratore responsabile.
Rilascio del disegno
Definire revisione, materiale, interfacce critiche e ambito della fornitura.
Controllo del primo componente
Verificare quote designate, finitura e accoppiamenti rispetto al disegno approvato.
Prova di assemblaggio
L’integratore responsabile verifica installazione, giochi e funzionamento nel gruppo previsto.
Forniture successive
Conservare revisioni approvate, identificazione e controlli concordati per i riordini.
Mantenete i robot operativi
Per i ricambi robot, inviate disegni, materiali, riferimento robot e quantità per valutare i componenti meccanici per robot industriali, gli accoppiamenti e i controlli necessari. Riferimenti per concordare specifiche e controlli: gestione qualità ISO, interfacce meccaniche robot ISO 9409-1, riferibilità metrologica NIST. I riferimenti descrivono metodi e requisiti; non attestano la conformità del componente o della fornitura SSP.
Richiedete un preventivoGaranzia qualità
- Verifica dimensionale sul disegno OEM approvato
- Prove dinamiche nelle condizioni concordate
- Certificati materiali per requisiti critici
Definite controlli, limiti e documenti applicabili all'ordine, inviando anche i dati dei componenti abbinati.