SSP · Ist Ihre Zeichnung bereit?
Roboterersatzteile nach Zeichnung
Individuell bearbeitete Roboterersatzteile für Robotersysteme. Stimmen Sie Werkstoff, kritische Passungen, Oberflächen und Prüfanforderungen vor der Fertigung mit SSP ab.
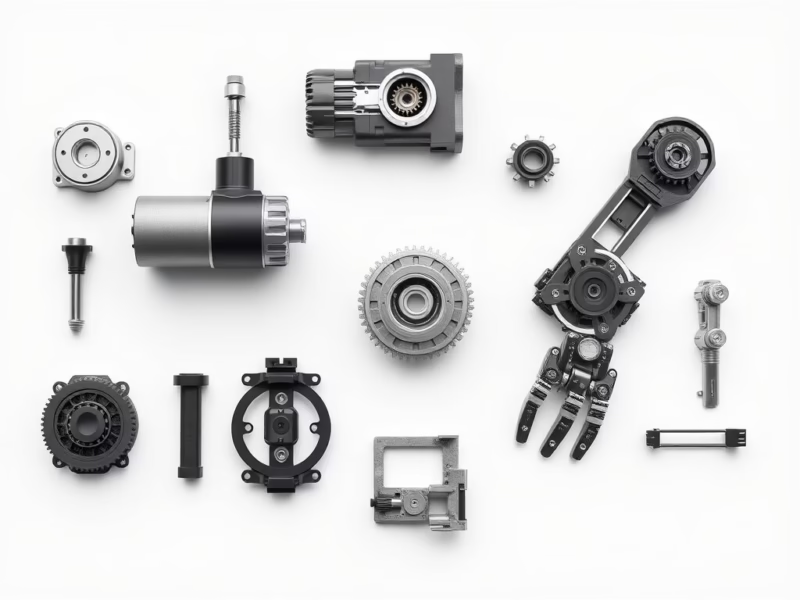
Endeffektor- und Handhabungsteile für Ihre Baugruppe.
Schnittstellen zwischen Schiene und Wagen für präzise Bewegung.
Spindel-, Mutter- und Lagerkomponenten für Bewegungssysteme.
Passende Komponenten Produkte
Senden Sie Zeichnung, Werkstoff, Gegenbauteile und Betriebsbedingungen. SSP prüft den geeigneten Fertigungsumfang für Robotik und Automatisierung.
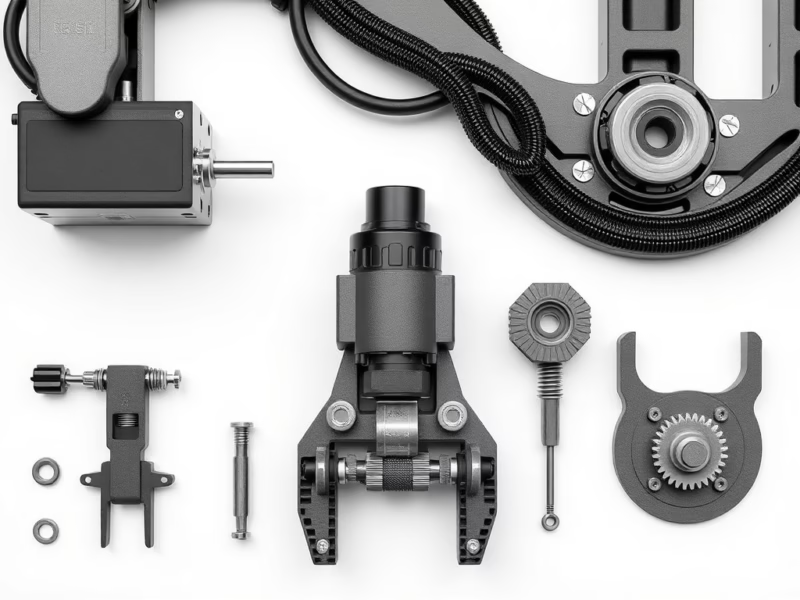
Roboter-Greiferkomponenten
Endeffektor- und Handhabungsteile für Ihre Baugruppe.
Angebot anfordern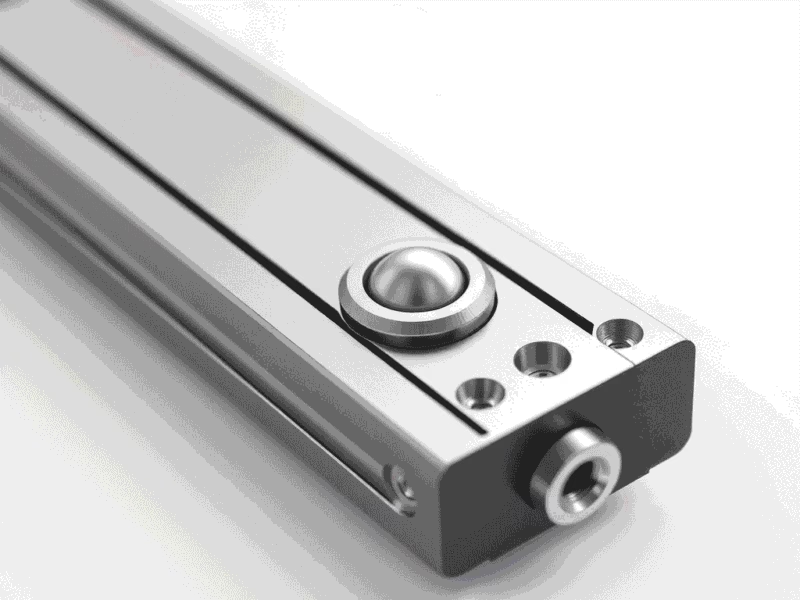
Linearführungskomponenten
Schnittstellen zwischen Schiene und Wagen für präzise Bewegung.
Angebot anfordern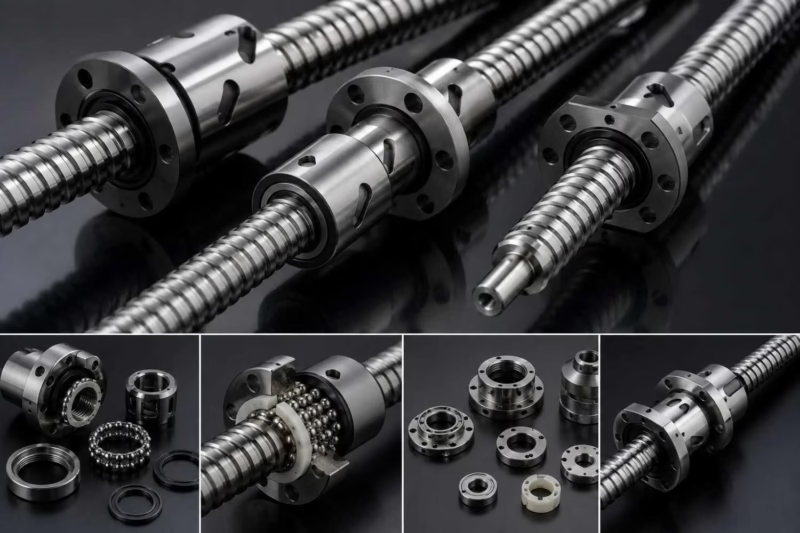
Kugelgewindetrieb-Komponenten
Spindel-, Mutter- und Lagerkomponenten für Bewegungssysteme.
Angebot anfordern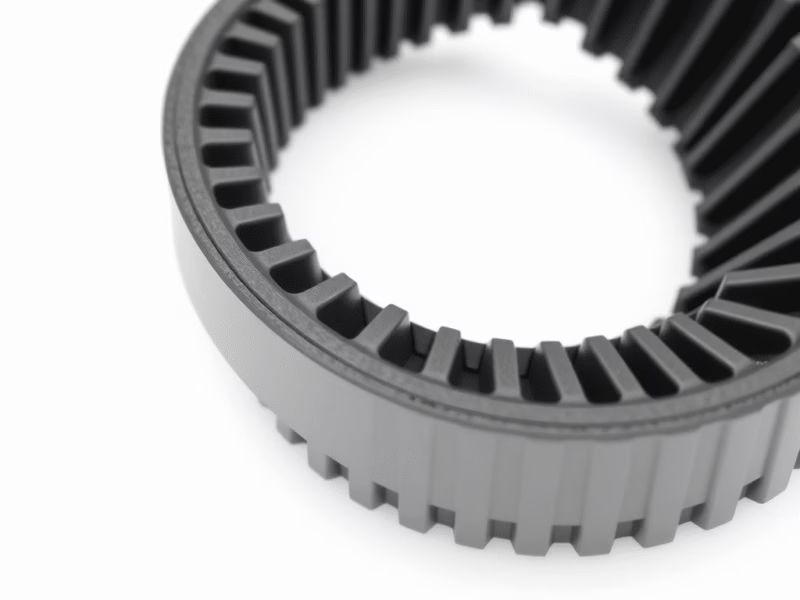
Präzisionshohlräder
Verzahnungen und Passschnittstellen nach Spezifikation.
Angebot anfordern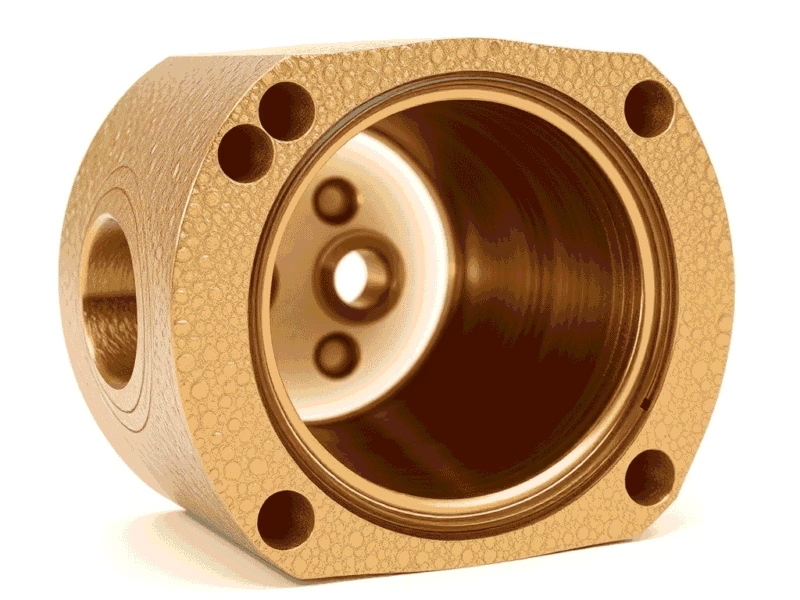
Bronzebuchsen
Verschleißstellen mit anwendungsspezifischen Passungen und Schmierung.
Angebot anfordern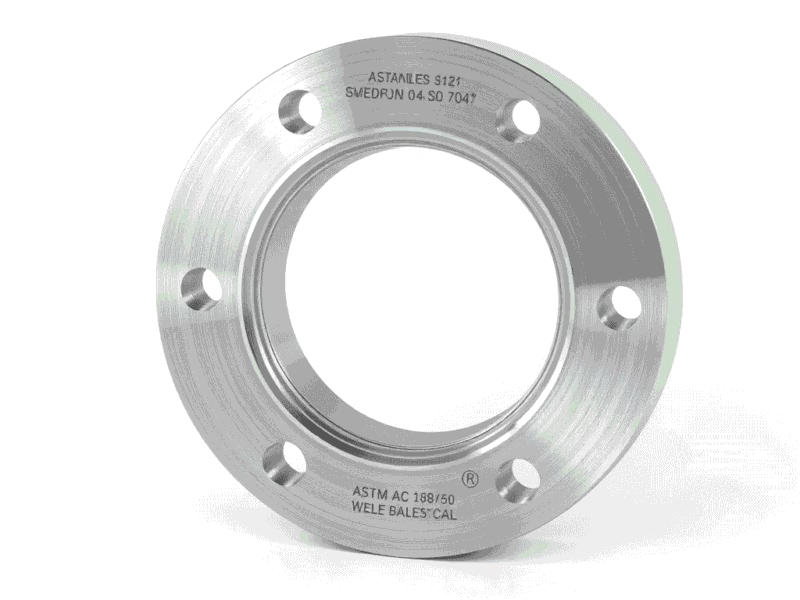
Präzisionsflansche
Montageflächen und Lochbilder für wiederholbare Montage.
Angebot anfordern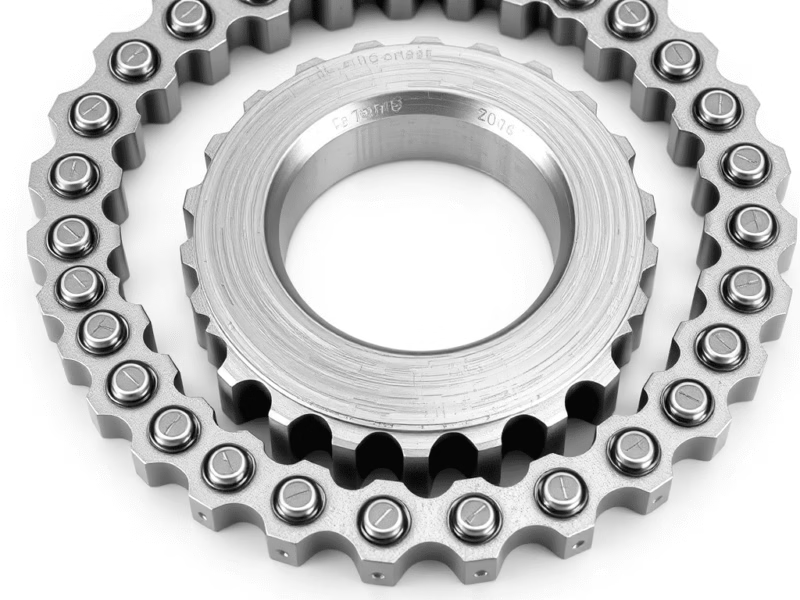
Antriebskettenräder
Übertragungskomponenten für industrielle Automatisierung.
Angebot anfordernRoboterantriebskomponenten
Bearbeitete Teile für Servo- und Getriebebaugruppen.
Angebot anfordern
Nach Ihrer Zeichnung
Ihre Spezifikation, vor der Fertigung geprüft.
Zeichnung · Werkstoff · Menge
Über den Katalog hinaus
Ihr Bauteil,nach Ihrer Zeichnung gefertigt
Benötigen Sie ein individuelles Greiferteil, eine Welle, Buchse oder Montageschnittstelle? Senden Sie Bauteilzeichnung und Angaben zu den Gegenstücken. Senden Sie SSP ein STEP-Modell oder eine bemaßte Zeichnung mit Werkstoff, Menge und Prüfanforderungen. Unser Team kann Geometrie, Fertigungsroute und Angebotsumfang für Ihr Projekt prüfen.
- Zeichnungs- oder Musterprüfung vor Festlegung der Fertigungsroute.
- Werkstoff, Behandlung und Oberfläche nach freigegebener Spezifikation.
- Kritische Maße und Prüfunterlagen mit dem Auftrag festgelegt.
- Prototypen, Versuche und Wiederholfertigung projektbezogen geprüft.
- Vertraulichkeitsvereinbarung auf Anfrage.
Verschleißteile.
Präzise abgestimmt.
Roboterersatzteile dienen der Instandhaltung automatisierter Systeme. Nach freigegebenen OEM-Spezifikationen gefertigte Präzisionsteile unterstützen die Integration und den verlässlichen Betrieb unter anspruchsvollen Produktionsbedingungen.
Prüfen Sie verschleißbelastete Schnittstellen für Roboterersatzteile frühzeitig. Abgestimmte Ersatzteile und Freigabekriterien helfen, ungeplante Stillstände zu begrenzen.
Leistungsfähige Servosysteme
Bei der Auswahl geeigneter Roboterersatzteile sind Motoren, Getriebe und Lager für Drehmoment und Positioniergenauigkeit zu berücksichtigen. Bestätigen Sie Antriebsanforderungen und mechanische Schnittstellen Ihres Roboters.
Robuste Endeffektoren
Greifer und Werkzeugwechsler werden auf Nutzlast, Greifkraft und Lastspielzahl abgestimmt. Legen Sie den Abnahmetest für Ihre Anwendung fest.
Präzise Bewegungskomponenten
Linearführungen und Kugelgewindetriebe unterstützen wiederholbare Bewegungen. Bewerten Sie Einzeltoleranzen zusammen mit dem montierten und kalibrierten System.
Roboterersatzteile: auf die Schnittstellen abgestimmt
Ein Ersatzteil muss mit der Baugruppe zusammenarbeiten und mehr als die äußere Form nachbilden.
Bezugsflächen und Positionierung
Montageflächen, Zentrierdurchmesser, Passstiftpositionen und Prüfbezüge festlegen.
Kraftfluss und Bewegung
Kontaktkräfte, Arbeitshub, Kabelfreiraum und Montagezugang bestimmen.
Verschleiß und Beschichtungszugabe
Gleitkontakte und Passungen kennzeichnen. Wärmebehandlung und Beschichtung bei Funktionsmaßen berücksichtigen.
Roboterkomponenten: Bauteil und Funktion verbinden
Funktionsschnittstellen vor Werkstoff, Oberfläche und Prüfumfang definieren.
Greiferkomponenten
Kontakt- und PositioniergeometrieBackenprofil, Kontaktwerkstoff, Montageflächen und Arbeitshub.
Wellen und Buchsen
Führung und RelativbewegungLagersitze, Gleitpassung, Schmierung und Verschleißflächen.
Flansche und Befestigungsteile
Positionierung und KraftübertragungZentrierdurchmesser, Lochbild, Planlauf und Montagebezüge.
Von der Zeichnung zur passenden Roboterkomponente
Ein abgestimmter Fertigungs- und Validierungsplan verbindet das Ersatzteil mit seinem Einsatzsystem.
Zeichnungs- und Passungsprüfung
Beginnen Sie mit Robotermodell, Teilenummer, Zeichnungsstand und Gegenbauteilen. Kennzeichnen Sie Verschleiß, Lasten und Positionieranforderungen.
Werkstoff und Fertigung
Prüfen Sie Werkstoff, Wärmebehandlung und Bearbeitung. Wellen, Gehäuse, Aufnahmen und Greiferteile benötigen jeweils einen eigenen Prozess- und Toleranzplan.
Oberfläche und Prüfung
Vereinbaren Sie kritische Maße, Behandlung und Maßnachweis gegen die freigegebene Zeichnung. Dynamische Lastprüfungen und Werkstoffzeugnisse werden bei Bedarf in den Validierungsumfang aufgenommen.
Montage und Freigabe
Prüfen Sie Passung und Funktion in der vorgesehenen Baugruppe. Dokumentation, Schmierung, Verpackung und Freigabekriterien werden vor Versand bestätigt.
Roboterteile Technische Daten
Definieren Sie Maße, Lasten, Lastspielprofil und Betriebsbedingungen. Die folgenden Bereiche dienen zur Abstimmung; Eignung und Abnahme müssen für Werkstoff, Teil und Gesamtsystem bestätigt werden.
Referenz für Maßtoleranzen
Die Metall- und Kunststoffspalten dienen der ersten Planung. Vereinbaren Sie Zeichnungsnorm und Einzeltoleranzen. Die Werte bilden keine allgemeingültige Kunststofftoleranz. Lagersitze, Bezugsflächen und kritische Passungen benötigen individuelle Grenzen.
| Nennmaß | Metallreferenz | Kunststoffreferenz |
|---|---|---|
| 0,5 bis 3 mm | ±0.05 mm | ±0.1 mm |
| Über 3 bis 6 mm | ±0.05 mm | ±0.1 mm |
| Über 6 bis 30 mm | ±0.1 mm | ±0.2 mm |
| Über 30 bis 120 mm | ±0.15 mm | ±0.3 mm |
| Über 120 bis 400 mm | ±0.2 mm | ±0.5 mm |
| Über 400 bis 1000 mm | ±0.4 mm | ±0.8 mm |
| Über 1000 bis 2000 mm | ±0.5 mm | ±1.2 mm |
Leistungsangaben für Roboterersatzteile
Werkstoffeigenschaften, Roboterwiederholgenauigkeit und Bauteillebensdauer betreffen unterschiedliche Abnahmeebenen. Vereinbaren Sie Werte, Prüfbedingungen und Nachweise. Genannte Normen zertifizieren weder jedes Teil noch die Leistung eines Gesamtsystems.
| Kategorie | Parameter | Standardausführung | Präzisions-/Hochleistungsausführung | Prüfverfahren |
|---|---|---|---|---|
| Mechanische Eigenschaften | Zugfestigkeit | 500-700 MPa | 700–900 MPa (Luftfahrtlegierungen) | ASTM E8/E8M |
| Ermüdungslebensdauer (Lastspiele) | 1 × 10⁶ bei 50 % Last | 5 × 10⁶ bei 75 % Last | ISO 12106 | |
| Härte (Rockwell C) | 32-38 HRC | 40–45 HRC (einsatzgehärtet) | ASTM E18 | |
| Bewegungsgenauigkeit | Positionierwiederholgenauigkeit | ±0.05 mm | ±0,01 mm (laserkalibriert) | ISO 9283 |
| Umkehrspiel | ≤0.1° | ≤0,03° (vorgespannt) | DIN 69051 | |
| Beständigkeit | Lebensdauer (Stunden) | 20,000 | 50.000 (geschmiert) | ISO 3408 |
| Verschleißrate (µm/1.000 km) | 15-20 | <5 (DLC-beschichtet) | ASTM G99 | |
| Thermische Eigenschaften | Betriebstemperatur | −20 °C bis +120 °C | −40 °C bis +150 °C | IEC 60068-2 |
| Wärmeausdehnungskoeffizient | 11.5 μm/m°C | 8,2 µm/(m·°C) (Invar-Legierungen) | ASTM E228 | |
| Elektrische Anforderungen | Isolationswiderstand | 10⁹ Ω | 10¹² Ω (keramisch isoliert) | IEC 60664 |
| EMV-Störfestigkeit | 10 V/m | 30 V/m (abgeschirmt) | IEC 61000-4-3 | |
| Werkstoffnachweise | RoHS-/REACH-Anforderungen | Ja | Ja, einschließlich vereinbarter Mineraliennachweise | ICP-MS-Prüfung |
| Reinraumklassifizierung | ISO-Klasse 8 | ISO-Klasse 5 (Medizin/Elektronik) | ISO 14644-1 |
Werkstoffeigenschaften und Prüfung
| Kategorie | Parameter | Industrielle Standardausführung | Hochpräzisionsausführung | Prüfverfahren | Branchenreferenz |
|---|---|---|---|---|---|
| Werkstoffeigenschaften | Zugfestigkeit | 500-700 MPa | 700–900 MPa (Maraging-Stahl) | ASTM E8/E8M | ISO 683-11 |
| Streckgrenze | 450-650 MPa | 650-850 MPa | ASTM E8/E8M | DIN 50125 | |
| Kerbschlagzähigkeit | 40 J (Charpy) | 60 J (Charpy bei −40 °C) | ASTM E23 | EN 10045-1 | |
| Härte | 32-38 HRC | 40–45 HRC (einsatzgehärtet) | ASTM E18 | ISO 6508 |
Vereinbaren Sie für Ermüdung, Verschleiß, Lebensdauer, Elektrik und Reinheit die Proben- oder Baugruppenkonfiguration, Umgebung, Messmethode und Abnahmekriterien. Ein Werkstoffnachweis ersetzt keinen Validierungsbericht des Gesamtsystems.
Oberflächen.
Für die Funktion.
Eloxieren, Polieren, Strahlen, Beschichten und Wärmebehandlung werden auf Werkstoff, Passflächen, Verschleiß und Maßzugaben abgestimmt.
Bearbeitet
Die bearbeitete Oberfläche zeigt Werkzeugspuren ohne zusätzliche Politur. Definieren Sie Rauheit und Flächen mit weiterem Behandlungsbedarf.
Eloxieren
Eine Oxidschicht auf Aluminium erhöht Korrosionsschutz und Härte. Farbe, Schichtdicke und zu maskierende Flächen werden vereinbart.
Polieren
Polieren glättet die Oberfläche und verringert Rauheit. Oberflächengüte und gegebenenfalls Korrosionsschutz sind getrennt festzulegen.
Bürsten
Feine parallele Linien erzeugen eine strukturierte Oberfläche. Legen Sie Bürstrichtung und freigegebenes Erscheinungsbild fest.
Strahlen
Strahlmittel reinigen oder strukturieren Flächen und können die Schichthaftung verbessern. Medium, Zieloberfläche und zu schützende Schnittstellen sind anzugeben.
Elektropolieren
Elektrochemisches Glätten geeigneter Metalle verbessert Oberfläche und Korrosionsbeständigkeit. Werkstoff und Maßabtrag müssen berücksichtigt werden.
Abgestimmt auf Ihre Anwendung
- AutomobilfertigungAnlagenverfügbarkeit beeinflusst den Durchsatz. Definieren Sie Wiederholgenauigkeit, Nutzlast und Verschleißanforderungen anhand der Produktionszelle.
- ElektronikmontagePartikelarme Fertigung benötigt einen definierten Reinigungs- und Handhabungsplan. Bestätigen Sie Kontaktwerkstoffe, Partikelgrenzen und Montagebedingungen.
- Handhabung schwerer LastenRobustheit und Verschleißfestigkeit hängen von Lastpfad, Werkstoffzustand und Umgebung ab. Prüfen Sie das gesamte Lastspielprofil.
Qualitätssicherung
- Maßprüfung gegen freigegebene OEM-Zeichnungen
- Dynamische Lastprüfung unter vereinbarten Betriebsbedingungen
- Werkstoffnachweise für kritische Anwendungen
Vereinbaren Sie Prüfungen, Abnahmegrenzen und Freigabenachweise für Ihren Auftrag. Senden Sie neben der Komponentenzeichnung auch Gegenbauteildaten.
Roboterteile für unterschiedliche Projektphasen
Den Fertigungsumfang am Zeichnungsstand und Produktionsbedarf ausrichten.
Sonderteile nach Zeichnung
Freigegebene Geometrie, Werkstoffvorgaben und markierte Funktionsschnittstellen als Grundlage nutzen.
Ersatzteilprüfung
Bei unvollständiger Zeichnung Originalteil und Angaben zu Gegenstücken bereitstellen.
Wiederholfertigung
Revisionen, Kennzeichnung und vereinbarte Prüfunterlagen über Folgechargen hinweg kontrollieren.
Ein Freigabeplan für Roboterkomponenten
Bauteilprüfung und Validierung des kompletten Roboters oder der Fertigungszelle trennen.
Bauteilzeichnung besprechenRobotersicherheit, Kalibrierung und Systemleistung müssen vom verantwortlichen Integrator validiert werden.
Zeichnungsfreigabe
Revision, Werkstoff, kritische Schnittstellen und Lieferumfang festlegen.
Erstteilprüfung
Festgelegte Maße, Oberflächen und Passflächen gegen die freigegebene Zeichnung prüfen.
Montageversuch
Der verantwortliche Integrator prüft Einbau, Freigängigkeit und Funktion in der vorgesehenen Baugruppe.
Wiederholversorgung
Freigegebene Revisionen, Teilekennzeichnung und vereinbarte Prüfunterlagen für Nachbestellungen aufbewahren.
Damit Ihre Roboter in Bewegung bleiben
Senden Sie Zeichnungen, Werkstoffanforderungen, Roboter- oder Baugruppenbezug und Menge. Unser Team prüft Fertigungsumfang, kritische Passungen und Messbedarf für Ihre Roboterersatzteile.
Angebot anfordernQualitätssicherung
- Maßprüfung gegen freigegebene OEM-Zeichnungen
- Dynamische Lastprüfung unter vereinbarten Betriebsbedingungen
- Werkstoffnachweise für kritische Anwendungen
Vereinbaren Sie Prüfungen, Abnahmegrenzen und Freigabenachweise für Ihren Auftrag. Senden Sie neben der Komponentenzeichnung auch Gegenbauteildaten.