SSP · ¿Tiene el plano preparado?
Repuestos para Robots
Repuestos para robots industriales fabricados a medida. Revise materiales, ajustes críticos, acabados superficiales e inspección con SSP antes de fabricar.
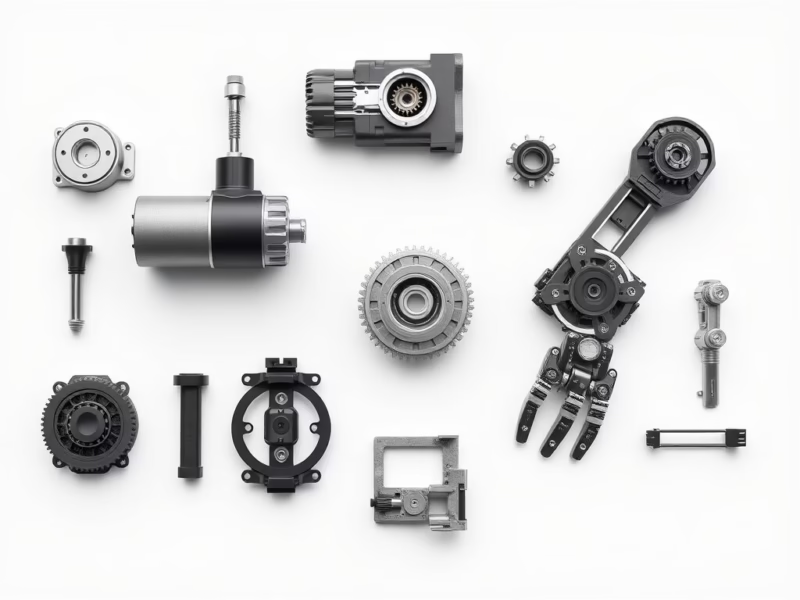
Componentes para efectores finales y manipulación.
Interfaces de carril y patín para movimiento de precisión.
Husillos, tuercas y apoyos para sistemas de movimiento.
Productos Relacionados
Explore componentes para robótica industrial y automatización. Envíe el plano, el material, las interfaces de montaje y las condiciones de servicio para revisar el alcance de fabricación.
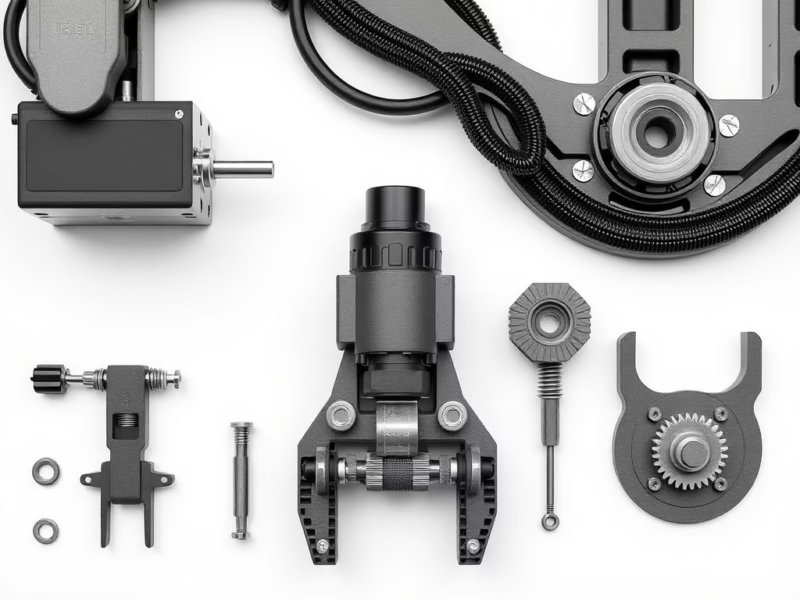
Componentes de pinzas robóticas
Componentes para efectores finales y manipulación.
Solicitar presupuesto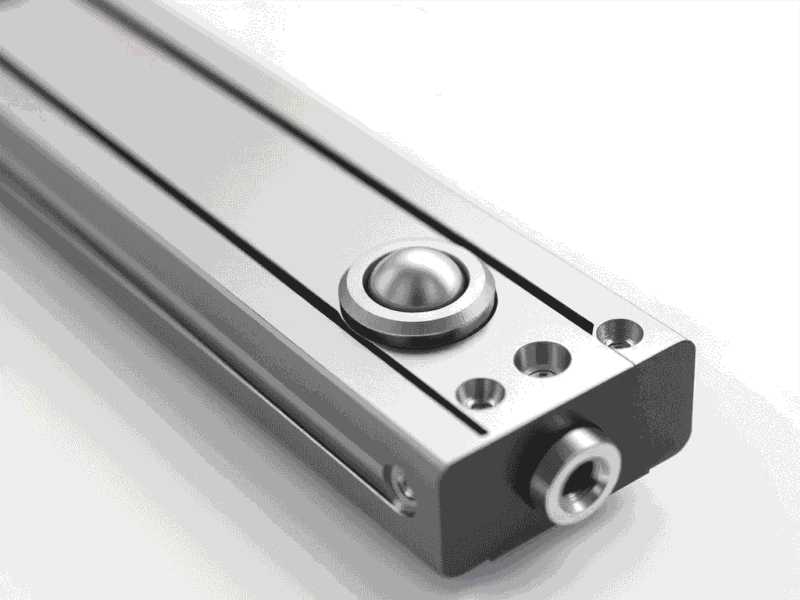
Componentes de guías lineales
Interfaces de carril y patín para movimiento de precisión.
Solicitar presupuesto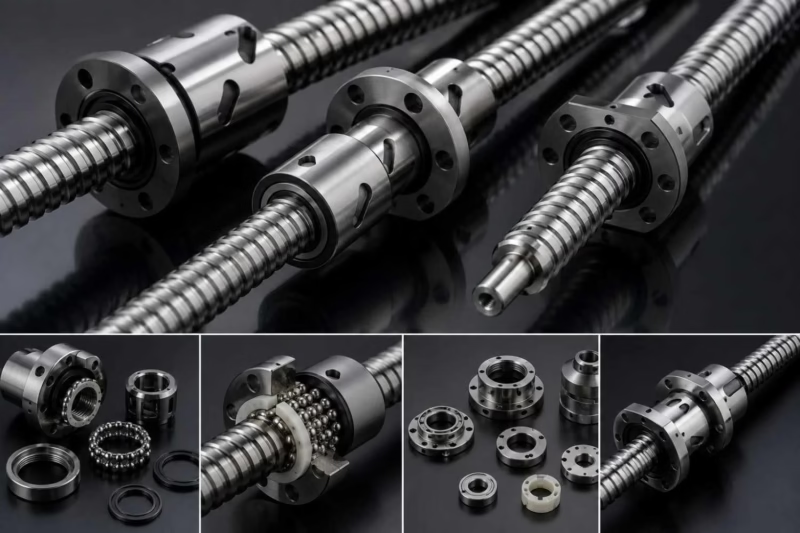
Componentes de husillos de bolas
Husillos, tuercas y apoyos para sistemas de movimiento.
Solicitar presupuesto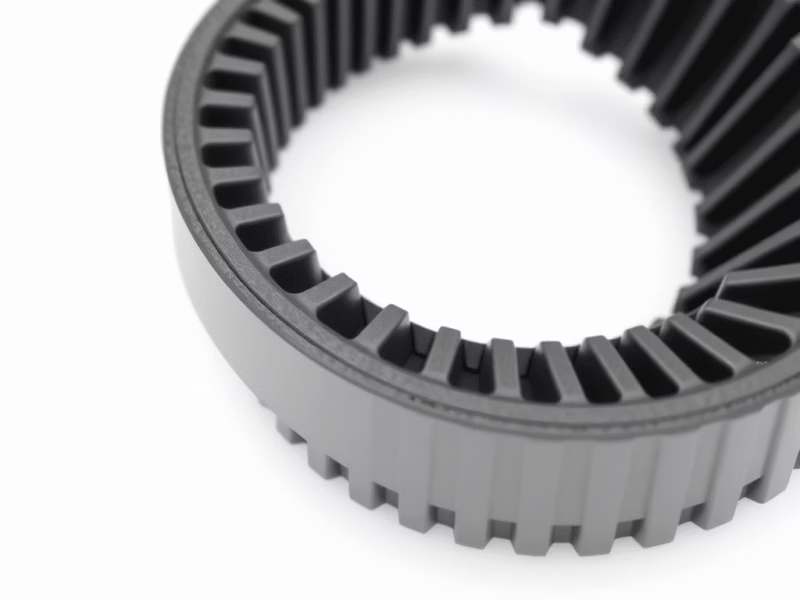
Coronas dentadas de precisión
Perfiles de transmisión e interfaces según especificación.
Solicitar presupuesto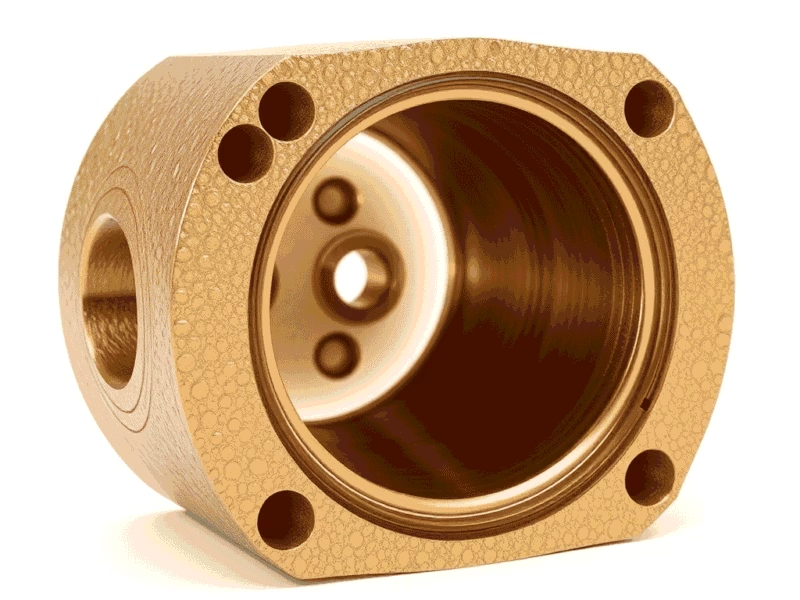
Casquillos de bronce
Interfaces de desgaste con ajustes y lubricación definidos.
Solicitar presupuesto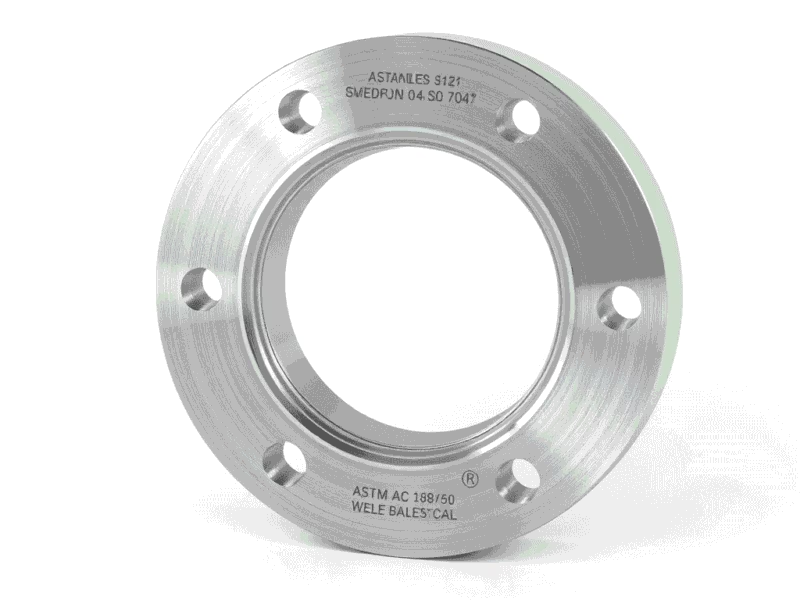
Bridas de precisión
Caras de montaje y taladros para un ensamblaje repetible.
Solicitar presupuesto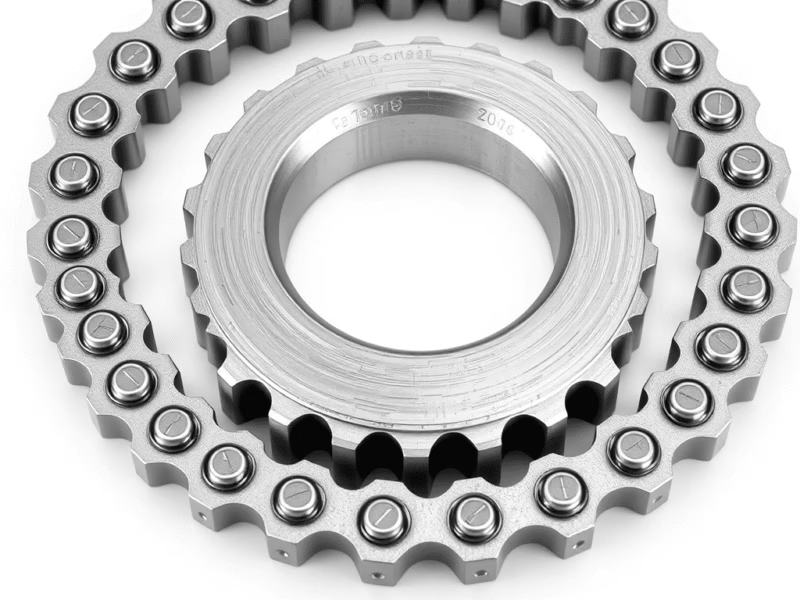
Piñones de transmisión
Componentes de transmisión para automatización industrial.
Solicitar presupuestoComponentes de accionamiento robótico
Piezas mecanizadas para conjuntos servo y reductores.
Solicitar presupuesto
Según su plano
Su especificación, revisada antes de fabricar.
Plano · material · cantidad
Más allá del catálogo
Su pieza,fabricada según su plano
¿Necesita una pieza de pinza, eje, casquillo o interfaz de montaje a medida? Envíe el plano y la información de las piezas complementarias. Envíe a SSP un modelo STEP o un plano acotado, junto con material, cantidad e inspecciones requeridas. Nuestro equipo puede revisar la geometría, el proceso de fabricación y el alcance de la oferta para su proyecto.
- Revisión del plano o muestra antes de acordar la fabricación.
- Material, tratamiento y acabado según la especificación aprobada.
- Cotas críticas e informes de inspección definidos con el pedido.
- Necesidades de prototipo, ensayo y producción recurrente revisadas para su proyecto.
- Acuerdo de confidencialidad disponible previa solicitud.
Piezas resistentes al desgaste.
Mayores exigencias.
Los repuestos para robots industriales permiten mantener o recuperar la función de los sistemas automatizados. Estos componentes de precisión deben fabricarse conforme a los requisitos del plano y a las interfaces del equipo original para comprobar la compatibilidad con el robot y su instalación.
Mantenga sus robots en funcionamiento con componentes diseñados para mejorar la fiabilidad. Revise las interfaces sometidas a desgaste para reducir las paradas y aprovechar la capacidad del equipo.
Sistemas servo de altas prestaciones
Motores y reductores de precisión con rodamientos adecuados para los requisitos de par y posicionamiento. Confirme el motor, el reductor y las interfaces mecánicas de su robot.
Efectores finales resistentes
Pinzas y cambiadores de herramientas diseñados según los ciclos de trabajo previstos. Defina la carga útil, la fuerza de agarre, el ciclo de servicio y el ensayo de aceptación de su aplicación.
Componentes de movimiento de precisión
Guías lineales y husillos de bolas con tolerancias definidas para movimientos repetibles. Revise las tolerancias de cada pieza junto con el sistema de movimiento montado y su calibración.
Repuestos robóticos diseñados para sus interfaces
Una pieza de recambio debe integrarse en el conjunto, además de reproducir su forma exterior.
Referencias de montaje y posición
Defina caras de apoyo, diámetros de centrado, pasadores y referencias de inspección.
Trayectoria de carga y movimiento
Identifique cargas de contacto, carrera, espacio para cables y acceso de montaje.
Desgaste y margen de acabado
Marque contactos deslizantes y ajustes. Considere tratamiento térmico y recubrimiento en las cotas funcionales.
Componentes robóticos: relacionar pieza y función
Defina la interfaz funcional antes de elegir material, acabado o inspección.
Componentes de pinza
Contacto y posicionamientoPerfil de mordaza, material de contacto, apoyos y carrera.
Ejes y casquillos
Guiado y movimiento relativoAsientos de rodamiento, ajuste deslizante, lubricación y superficies de desgaste.
Bridas y soportes
Posición y transmisión de cargasDiámetro de centrado, taladros, alabeo frontal y referencias de montaje.
Del plano al Montaje del robot
Un plan claro de fabricación y validación conecta el componente de sustitución con el sistema al que sirve.
Revisión del plano y los ajustes
Indique el modelo del robot, la referencia de la pieza, la revisión del plano y las interfaces de montaje. Identifique desgaste, cargas y requisitos de posicionamiento antes de elegir el proceso.
Material y fabricación
Revise el material, el tratamiento térmico y el mecanizado. Ejes, carcasas, soportes y componentes de efectores finales necesitan su propio plan de proceso y tolerancias.
Acabado e inspección
Acuerde dimensiones críticas, tratamiento superficial y verificación respecto al plano aprobado. El alcance de validación incluye ensayos de carga dinámica y documentación del material cuando se especifican.
Montaje y aprobación
Compruebe el ajuste y la función en el conjunto previsto. Confirme documentación, lubricación, embalaje y criterios de aprobación antes de enviar piezas de producción o de sustitución.
Repuestos para robots: Especificaciones
Defina dimensiones, cargas, ciclo de trabajo y condiciones de servicio para cada componente. Los intervalos de referencia permiten revisar la especificación; la idoneidad y la aceptación se confirman para el material, la pieza y el sistema montado.
Referencia de tolerancias dimensionales
Las columnas de referencia para metales y plásticos permiten planificar las dimensiones generales. Acuerde la norma del plano y las tolerancias individuales; estos valores no establecen una tolerancia universal para piezas de plástico. Defina límites propios para asientos de rodamientos, caras de posicionamiento y otros ajustes críticos.
| Dimensión nominal | Referencia para metales | Referencia para plásticos |
|---|---|---|
| 0,5 mm hasta 3 mm | ±0,05 mm | ±0,1 mm |
| Más de 3 mm hasta 6 mm | ±0,05 mm | ±0,1 mm |
| Más de 6 mm hasta 30 mm | ±0,1 mm | ±0,2 mm |
| Más de 30 mm hasta 120 mm | ±0,15 mm | ±0,3 mm |
| Más de 120 mm hasta 400 mm | ±0,2 mm | ±0,5 mm |
| Más de 400 mm hasta 1000 mm | ±0,4 mm | ±0,8 mm |
| Más de 1000 mm hasta 2000 mm | ±0,5 mm | ±1,2 mm |
Especificaciones de repuestos para robots industriales
Las propiedades del material, la repetibilidad del robot y la durabilidad del componente corresponden a niveles de aceptación distintos. Confirme los valores aplicables, las condiciones de ensayo y los informes de su aplicación; las normas indicadas no certifican cada componente ni garantizan las prestaciones del robot montado.
| Categoría | Parámetro | Grado estándar | Grado de precisión o altas prestaciones | Método de validación |
|---|---|---|---|---|
| Propiedades mecánicas | Resistencia a la tracción | 500–700 MPa | 700–900 MPa (aleaciones aeroespaciales) | ASTM E8/E8M |
| Vida a fatiga (ciclos) | 1 × 10⁶ al 50 % de carga | 5 × 10⁶ al 75 % de carga | ISO 12106 | |
| Dureza (Rockwell C) | 32-38 HRC | 40–45 HRC (endurecimiento superficial) | ASTM E18 | |
| Precisión del movimiento | Repetibilidad de posicionamiento | ±0,05 mm | ±0,01 mm (calibración láser) | ISO 9283 |
| Holgura | ≤0.1° | ≤0,03° (con precarga) | DIN 69051 | |
| Durabilidad | Vida útil (horas) | 20,000 | 50.000 (con lubricación) | ISO 3408 |
| Desgaste (μm/1.000 km) | 15-20 | <5 (recubrimiento DLC) | ASTM G99 | |
| Comportamiento térmico | Temperatura de funcionamiento | De −20 °C a +120 °C | De −40 °C a +150 °C | IEC 60068-2 |
| Coeficiente de dilatación térmica | 11.5 μm/m°C | 8,2 μm/m·°C (aleaciones Invar) | ASTM E228 | |
| Requisitos eléctricos | Resistencia de aislamiento | 10⁹ Ω | 10¹² Ω (aislamiento cerámico) | IEC 60664 |
| Susceptibilidad electromagnética | 10 V/m | 30 V/m (con apantallamiento) | IEC 61000-4-3 | |
| Documentación de materiales | Conformidad RoHS/REACH | Sí | Sí y minerales de origen responsable | Análisis ICP-MS |
| Clasificación de sala limpia | Clase ISO 8 | Clase ISO 5 (aplicaciones médicas o eléctricas) | ISO 14644-1 |
Propiedades del material e inspección
| Categoría | Parámetro | Grado industrial estándar | Grado de altas prestaciones y precisión | Método de validación | Referencia del sector |
|---|---|---|---|---|---|
| Propiedades del material | Resistencia a la tracción | 500–700 MPa | 700–900 MPa (acero maraging) | ASTM E8/E8M | ISO 683-11 |
| Límite elástico | 450–650 MPa | 650–850 MPa | ASTM E8/E8M | DIN 50125 | |
| Tenacidad al impacto | 40 J (Charpy) | 60 J (Charpy a −40 °C) | ASTM E23 | EN 10045-1 | |
| Dureza | 32-38 HRC | 40–45 HRC (endurecimiento superficial) | ASTM E18 | ISO 6508 |
Para fatiga, desgaste, vida útil, requisitos eléctricos y sala limpia, acuerde la configuración de la probeta o del conjunto, el ambiente, el método de medición y los criterios de aceptación antes de fabricar. La documentación del material y la validación del sistema final tienen finalidades distintas.
Acabados superficiales.
Prestaciones funcionales.
Ofrecemos anodizado, pulido, chorreado abrasivo, recubrimientos y tratamientos térmicos para cumplir requisitos funcionales y de aspecto. Elija el acabado según el material, las superficies de contacto, el desgaste y el margen dimensional necesario.
Acabado de mecanizado
El acabado de mecanizado conserva las marcas de la herramienta, sin operaciones adicionales de acabado o pulido. Defina la rugosidad y las caras funcionales que necesitan otro tratamiento.
Anodizado
El anodizado forma una capa de óxido protectora sobre el aluminio. Puede mejorar la resistencia a la corrosión y la dureza superficial y admite coloración. Identifique el espesor y las superficies que deben protegerse.
Pulido
El pulido alisa la superficie, reduce la rugosidad y mejora el brillo. La resistencia a la corrosión depende del material y del tratamiento final; acuerde estos requisitos por separado.
Cepillado
El cepillado crea líneas finas y paralelas para obtener un aspecto texturado y reducir la visibilidad de las huellas. Defina la dirección del cepillado y el aspecto aprobado.
Chorreado abrasivo
El chorreado utiliza aire a presión y partículas abrasivas para limpiar o texturar la superficie y preparar la adherencia de un recubrimiento. Identifique el abrasivo, el acabado y las interfaces que deben protegerse.
Electropulido
El electropulido alisa y abrillanta superficies metálicas mediante un proceso electroquímico. Elimina irregularidades y puede mejorar la resistencia a la corrosión en materiales adecuados. Confirme el material y el margen dimensional.
Diseñados para su Aplicación
- Fabricación de automóvilesLa disponibilidad del equipo influye directamente en la producción. Defina repetibilidad, carga útil y desgaste durante muchos ciclos según la célula de fabricación.
- Montaje electrónicoEl control de la contaminación requiere un plan definido de limpieza y manipulación. Confirme materiales de contacto, límites de partículas y condiciones de montaje.
- Manipulación de cargas elevadasLa robustez y la resistencia al desgaste dependen de la transmisión de cargas, el estado del material y el ambiente de trabajo. Revise el ciclo de servicio completo.
Garantía de calidad
- Verificación dimensional respecto a planos aprobados del equipo original
- Ensayos de carga dinámica en condiciones de servicio acordadas
- Documentación del material para aplicaciones críticas
Acuerde qué verificaciones corresponden a su pedido, los límites de aceptación y los documentos necesarios para aprobarlo. Envíe información de las piezas de acoplamiento junto con el plano del componente.
Suministro para distintas etapas del proyecto
Ajuste la fabricación al estado del plano y a sus necesidades de producción.
Componentes a medida según plano
Fabrique con geometría aprobada, material definido e interfaces funcionales señaladas.
Revisión de recambios
Aporte la pieza original y sus acoplamientos si el plano está incompleto.
Producción recurrente
Controle revisiones, identificación e inspecciones acordadas en lotes sucesivos.
Plan de aprobación para componentes robóticos
Separe la inspección de piezas de la validación del robot o célula completa.
Revisar el plano de su componenteSeguridad, calibración y rendimiento del robot requieren validación por el integrador responsable.
Liberación del plano
Fije revisión, material, interfaces críticas y alcance de suministro.
Revisión de la primera pieza
Compruebe dimensiones designadas, acabado y acoplamientos según el plano aprobado.
Prueba de montaje
El integrador responsable verifica instalación, holguras y funcionamiento en el conjunto previsto.
Suministro recurrente
Conserve revisiones aprobadas, identificación de piezas y registros acordados para nuevos pedidos.
Mantenga sus robots En movimiento
Envíe planos, requisitos de material, referencia del robot o conjunto y cantidad prevista. Nuestro equipo revisará el alcance de fabricación, los ajustes críticos y la inspección de sus repuestos para robots industriales.
Solicitar presupuestoGarantía de calidad
- Verificación dimensional respecto a planos aprobados del equipo original
- Ensayos de carga dinámica en condiciones de servicio acordadas
- Documentación del material para aplicaciones críticas
Acuerde qué verificaciones corresponden a su pedido, los límites de aceptación y los documentos necesarios para aprobarlo. Envíe información de las piezas de acoplamiento junto con el plano del componente.